工业现场机械臂、无人机、物流设备与数据蒸馏逐帧动画
FROM UNDERSTANDING TO ACTION · 从认知到行动

让 AI 从“会回答”走向“能创造结果”

知其然、知其所以然、知其应然,使之然。

企业 AI 落地,不是再加一个聊天框,而是重新设计工作如何被理解、判断与执行。

白泽智能位于重庆,为企业提供AI落地、大模型应用开发、RAG知识库、AI Agent、工业视觉及私有化部署服务,并面向重庆及西南地区提供从咨询、研发到系统集成的完整交付。

OUR CAPABILITY · 我们的能力

从人才、平台、工具、经验与行业洞察,到咨询、规划、研发、集成、交付和持续运营,我们把“AI能不能做”变成“企业怎样把它做成”。

AI 只有进入真实流程、产生可验证结果,才算真正落地。

白泽既做大模型 / RAG / Agent,也做工业视觉、边缘计算、机器人和 IoT。
我们更关心的是:技术怎样与客户现有的人、数据、系统和现场约束一起工作。

BUSINESS VALUE价值
生产力提升

减少检索、整理、重复判断与跨系统操作。

风险前移

把事后发现转为过程预警与提前决策。

知识复用

让个人经验沉淀为组织可调用的能力。

决策闭环

从数据洞察继续进入任务、审批和行动。

持续进化

用真实结果反馈模型、规则和流程。

AI TRANSFORMATION服务
AI咨询 / 评估

识别问题、数据基础与组织准备度。

转型蓝图

规划企业级 AI 能力与治理方式。

场景优先

价值 × 可行性 × 风险排序。

PoC / MVP

用最小闭环验证真实业务价值。

系统整合研发

连接 ERP/MES/OA/飞书/设备。

试点与评测

Golden Set、回归、现场验收。

交付上线

部署、培训、权限、审计与运维。

运营优化

持续看效果、失败案例与采纳率。

FOUNDATION能力托举
人才AI落地复合团队

AI咨询工程师、AI开发工程师、FDE、算法工程师、提示词/上下文工程师。

工具白泽 AI 原生平台

数据接入、知识、Agent、视觉算法、编排与部署能力,快速拖拉拽搭建业务系统。

经验11年工业 AI 沉淀

从工业信息化、机器视觉到大模型与智能体,理解“算法之外”的现场工程。

平台高校共创研发网络

面向重庆大学、西南大学、重庆交通大学等高校持续共创与技术探索。

洞察行业 Know-how

精益治理方法 + 深厚工程能力,先理解业务机制,再选择模型和工具。

我们的判断: 企业 AI 的竞争力最终不在“谁接入了更多模型”,而在谁能更快把业务对象、知识、工具和执行闭环组织起来,并持续证明它真的创造了价值。
CHONGQING AI SERVICES · 重庆AI服务

企业AI落地、大模型、RAG、Agent与工业视觉

白泽智能位于重庆,面向重庆及西南地区提供从业务诊断、AI开发到系统集成、私有化部署和持续运营的完整交付。

REAL DELIVERY · 案例

我们把 AI 放进真实业务,而不是只做 Demo

大模型项目围绕“知识—判断—行动”闭环;工业视觉围绕“成像—算法—边缘—控制—追溯”完整交付。

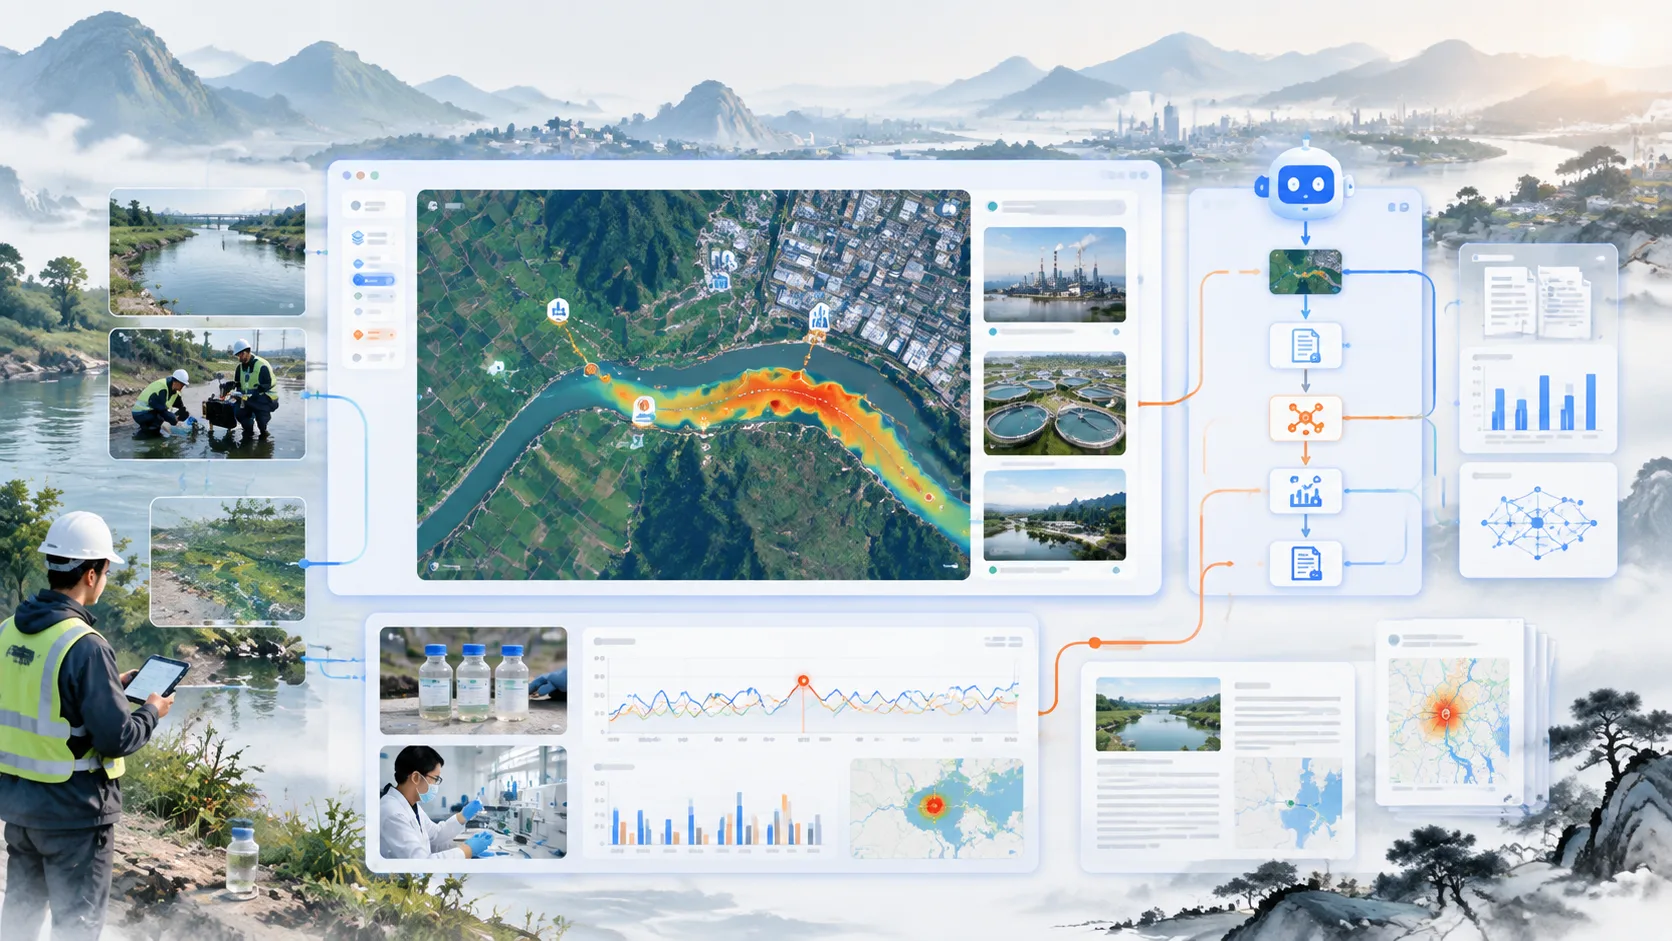
污染源溯源智能体平台
环境治理 · Agent · RAG + GIS污染源溯源智能体平台

大模型落地

污染源溯源智能体平台

让 9.5GB / 1200+ 份异构资料、GIS 研判、现场踏勘、检测计算与报告编制进入同一证据链

需求背景

  • 耕地土壤重金属污染成因排查不是单纯的“文档问答”。一个区县项目往往包含政策规范、历史报告、企业清单、遥感影像、shp/gdb/kmz、检测报告、踏勘照片和访谈记录,工程师需要在多类软件之间反复整理与核对。
  • 真实业务链路跨越“资料收集—初步研判—现场踏勘—补充监测—成因分析—成果编制”七个阶段,其中很多环节既要求引用法规证据,又要求空间计算和确定性数值计算。

解决方案

  • 以 RAGFlow 建立法规标准库、历史项目库和项目资料库,文档解析后保留来源、章节和元数据;检测数值不进入“语言模型自由推理”,而是结构化写入 PostgreSQL/PostGIS。
  • 空间研判 Agent 调用 GeoPandas/GDAL/PostGIS 完成缓冲区、上下游关系、水系连通、风向与涉重企业叠加等确定性分析;LLM 只负责综合证据并形成“事实—判断—待核实项”。

价值效果

  • 把工程师从大规模文件整理、法规查找、表格誊抄和重复写作中释放出来,把时间留给现场判断与专业复核。
  • 把“为什么得出这个结论”变成可追溯证据链:结论可以回到政策条款、空间分析、现场照片、检测报告和计算结果,而不是只得到一段语言模型答案。
9.5GB / 1200+资料规模
7阶段业务阶段
27个样本单元研判单元
查看完整案例 →
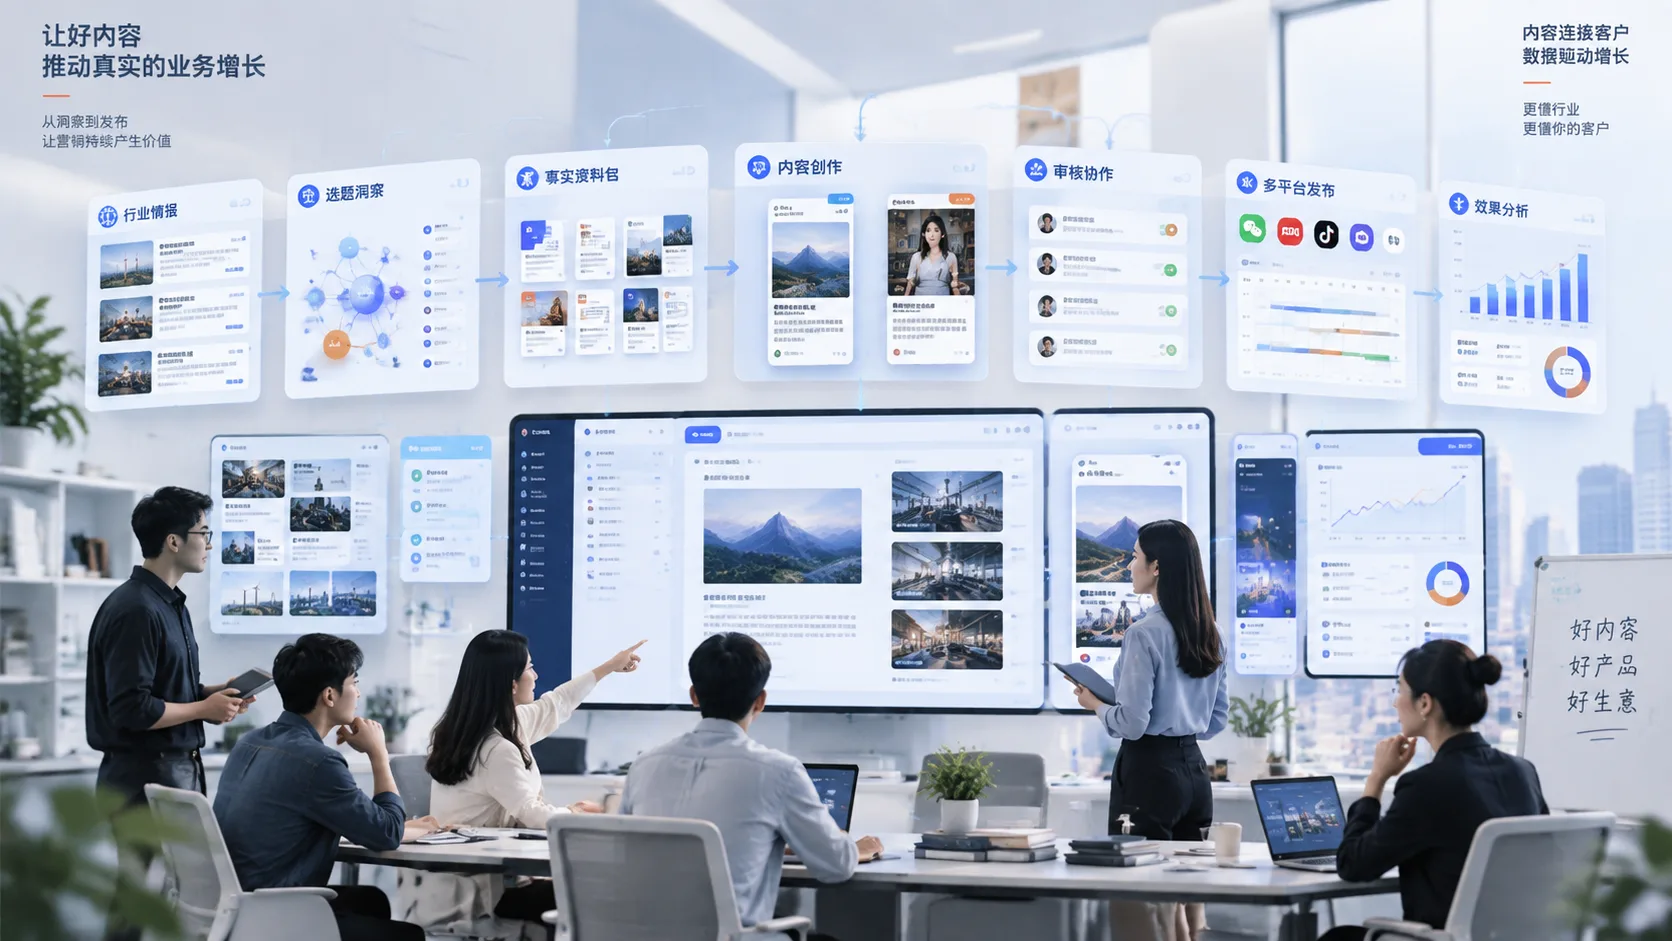
基于行业洞察的全自动营销内容策划 Agent 群控
营销 · 多Agent · 内容工厂基于行业洞察的全自动营销内容策划 Agent 群控

大模型落地

基于行业洞察的全自动营销内容策划 Agent 群控

从行业情报、事实底稿到多平台内容、审核、发布与复盘,形成可追溯的企业 AI 内容闭环

需求背景

  • 企业真正缺的通常不是“再写一篇文章”,而是一套持续工作的内容生产机制:内部案例和产品资料没有沉淀,行业信息靠人工零散关注,选题依赖个人经验,不同平台各写各的,事实口径容易漂移。
  • 传统内容生产还存在审核链条长、视觉素材制作慢、视频脚本与画面断裂、发布后指标无法反哺下一轮选题等问题,团队越忙越容易退化为低价值搬运。

解决方案

  • 通过网页、RSS、搜索和关键词任务采集外部行业情报,与客户、项目、案例、产品资料一起进入企业内容资产层;Research Agent 聚合多来源材料并形成可核对的研究底稿。
  • 所有平台内容先经过统一 Fact Package:Fact Agent 只负责事实与数字,Insight Agent 负责观点与矛盾分析,再由公众号、小红书、短视频等 Writer Agent 分平台表达,确保“事实一致、表达不同”。

价值效果

  • 把“灵感驱动”变成“事实驱动 + 机制驱动”:选题有来源、观点有证据、内容有版本、审核有记录、发布有结果。
  • 一份事实底稿同时支撑多个平台,避免公众号、小红书、视频号、抖音各自产生不同口径;对企业而言,这比单纯提高写作速度更重要。
9步闭环阶段
Evidence First内容原则
图/视频/配音媒体生产
查看完整案例 →
销售作战 Agent 团队
销售 · FDE · 客户诊断销售作战 Agent 团队

大模型落地

销售作战 Agent 团队

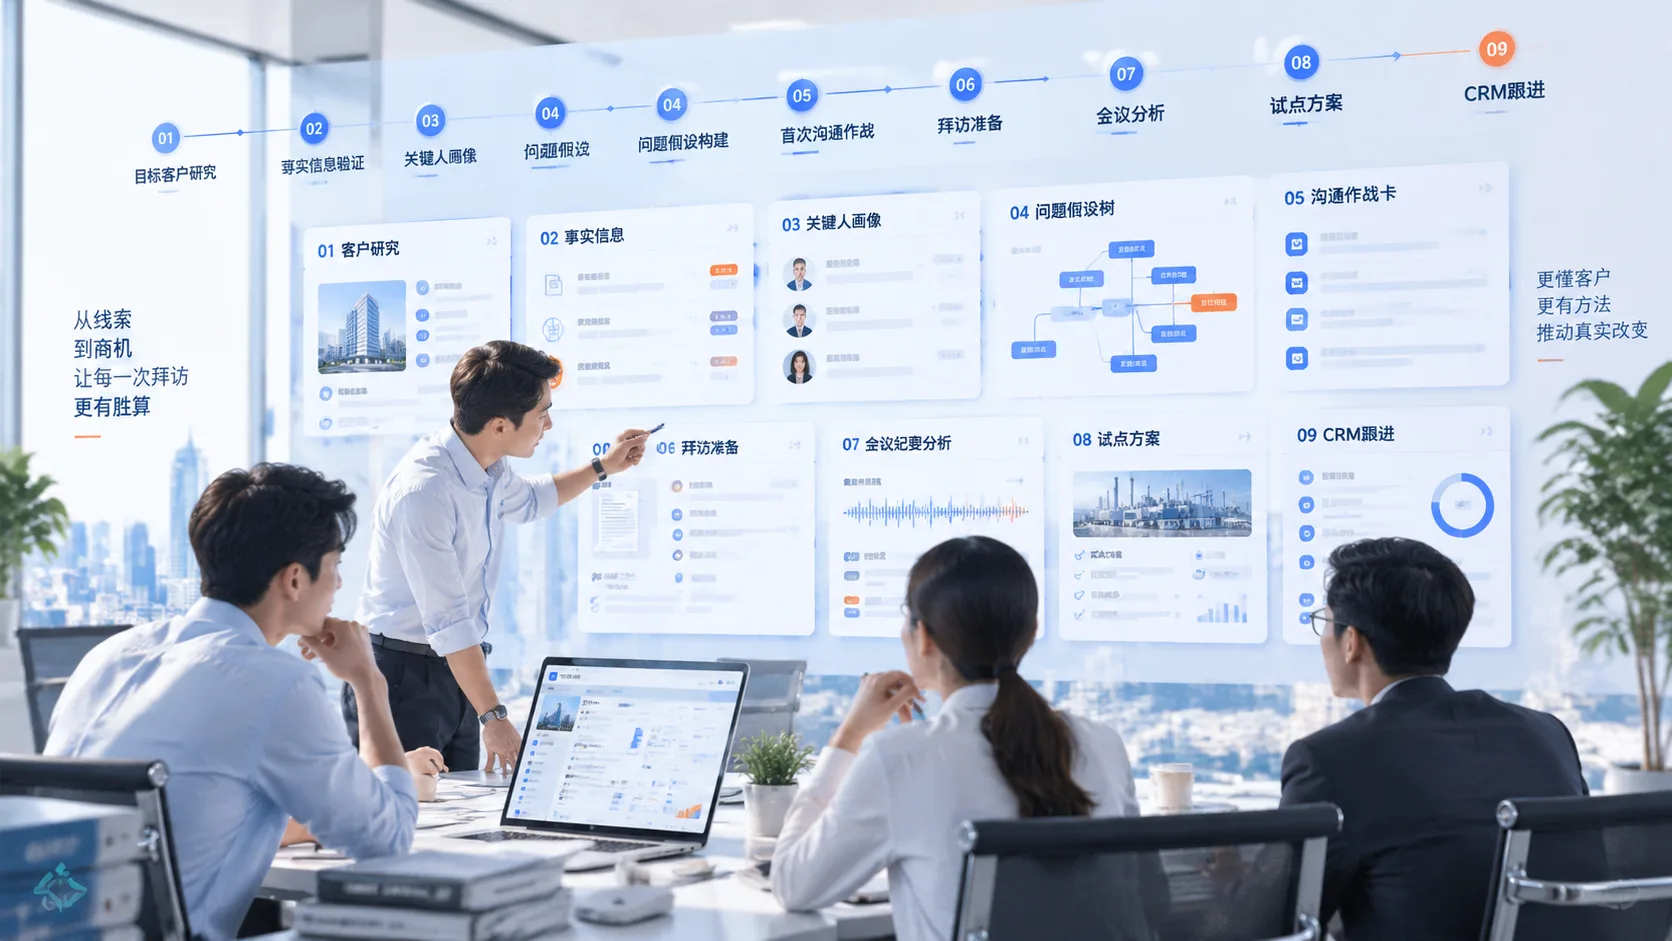
让销售从“介绍产品”转向“理解客户、提出好问题、形成明确下一步”

需求背景

  • 售前阶段的核心困难不是缺少话术,而是不知道哪些客户值得投入、为什么现在联系、应该验证什么问题、不同角色关心什么,以及会议之后怎样把信息转化成下一步。
  • 销售如果只能从公司介绍和产品功能开场,很难在几分钟内建立专业信任;FDE 如果每次会前都从零研究,准备成本又很高,优秀经验难以组织化沉淀。

解决方案

  • 客户研究 Agent 汇总官网、新闻、招聘、招标、技改、年报等公开信息与 CRM 历史记录,严格拆分“已确认事实 / Agent 推断 / 待验证假设”,再由评分 Agent 给出机会优先级。
  • 初次沟通 Agent 按联系人岗位生成一分钟简报、20 秒开场、3—5 个诊断问题与异议处理;会前 Agent 建立参会人地图、问题假设树、30 分钟沟通路线和演示建议。

价值效果

  • 销售准备时间目标降低 50% 以上,把大量检索和资料整理转成可复用的客户作战卡。
  • 会议价值从“讲过什么”转向“验证了什么”:每个问题假设都有来源、验证问题和下一步追问路径,便于形成真正的诊断机会。
↓50%+准备时间目标
≤10分钟会后纪要目标
≥70%明确下一步
查看完整案例 →
企业智能 OA 协同 Agent 平台
OA · 企业知识 · 流程Agent企业智能 OA 协同 Agent 平台

大模型落地

企业智能 OA 协同 Agent 平台

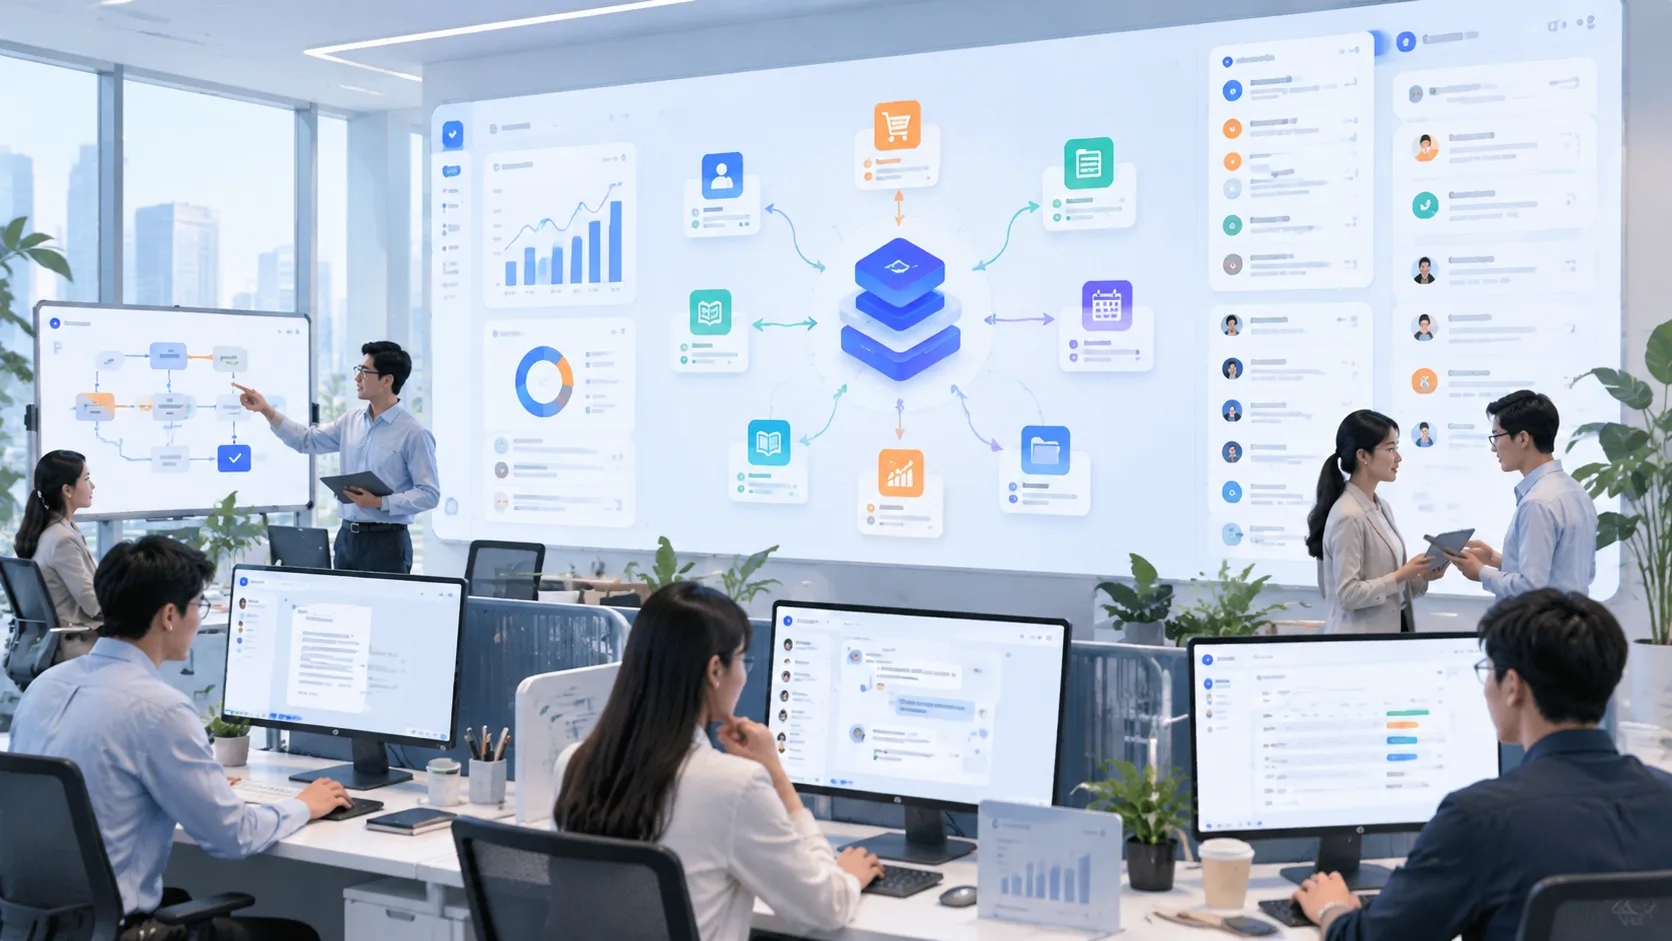
把知识、流程、表单和跨部门协同从“人找系统”改造成“意图驱动的工作入口”

需求背景

  • 企业 OA 往往已经有请假、采购、合同、用印、项目、行政、人事等流程,但入口多、规则散、表单复杂。员工知道“我要办一件事”,却不一定知道从哪个菜单、哪个表单、哪个制度开始。
  • 管理侧也存在另一类问题:流程能流转,但异常、延期、跨部门依赖、重复审批并不会自动解释;大量制度文件和历史办理经验沉睡在文档库里。

解决方案

  • 以企业制度、SOP、FAQ、合同模板、行政规则构建带权限的 RAG 知识层;用 HR、组织、项目、供应商、合同等结构化对象建立轻量业务本体,避免 Agent 只看到一堆文档。
  • 意图 Agent 判断用户是在查询、填表、申请、催办还是跨系统操作;流程 Agent 根据规则补齐必填信息、调用 OA/API 创建草稿并展示影响范围,涉及正式提交、金额、合同与敏感数据时强制人工确认。

价值效果

  • 降低员工寻找入口、查制度、问行政和重复填表的时间,让“我要做什么”成为新的入口,而不是要求员工先理解系统菜单。
  • 保留原 OA 的审批和权限体系,把 Agent 限定在可控范围内;每次调用工具、读取资料、生成字段和用户确认都有审计记录。
现有OA上层定位
权限+审计治理
人工确认高风险动作
查看完整案例 →
超视距扫码跟踪出入库设备
钢材物流 · 目标跟踪 · 二维码超视距扫码跟踪出入库设备

工业视觉

超视距扫码跟踪出入库设备

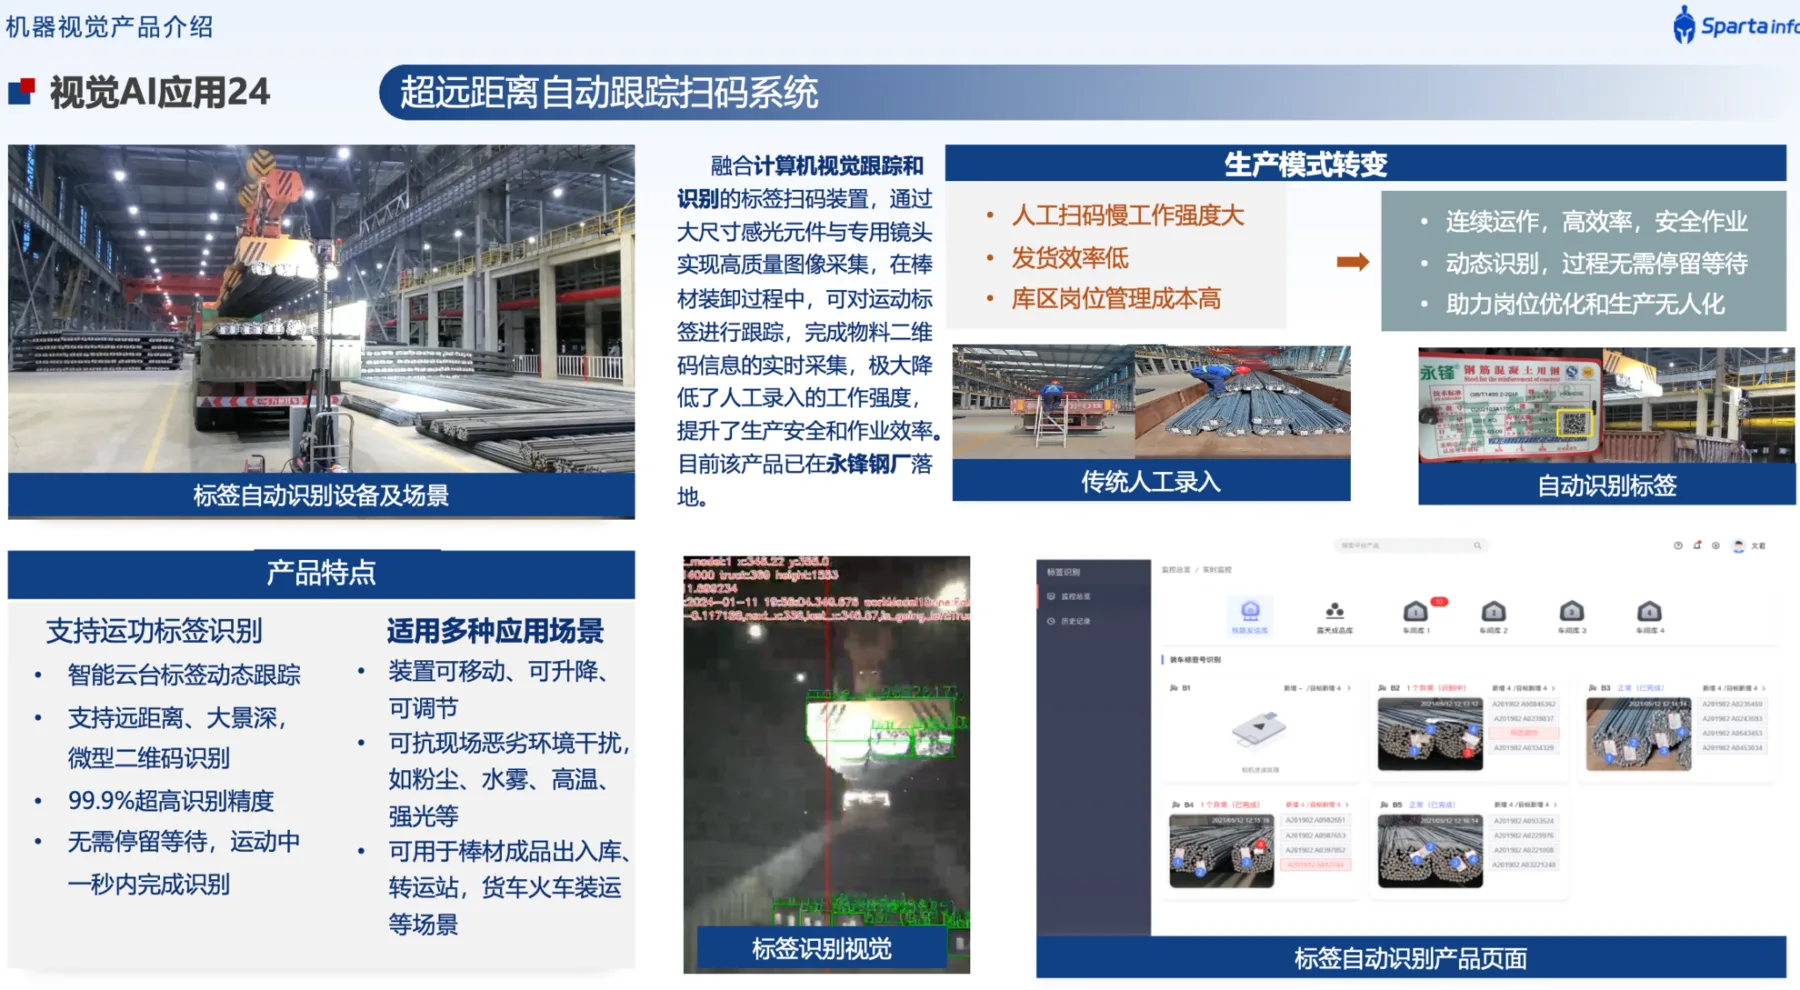
运动中远距离识别钢材标签,把人工抄录改造成连续跟踪、自动读码和出入库数据闭环

需求背景

  • 钢材装卸和发运现场,传统做法常需要人员靠近货物逐支或逐捆扫码、登记,劳动强度高,发货效率受限,在吊装、车辆作业区域还会增加安全风险。
  • 标签在装卸过程中持续运动,距离远、景深大、角度变化明显,同时现场存在强光、粉尘、水雾和遮挡;普通近距离二维码方案很难稳定覆盖。

解决方案

  • 使用大尺寸感光元件、长焦成像和稳定安装结构获取高质量远距离图像;视觉模型先对运动中的标签区域做检测和跟踪,再对候选区域做透视矫正、增强和二维码解析。
  • 跟踪层通过目标 ID 将连续帧中的同一标签关联起来,避免单帧失败就丢失;识别成功后对结果做去重、时序确认和业务校验,再写入出入库记录。

价值效果

  • 现场方案目标为运动中 1 秒内完成识别,减少人员靠近吊装和车辆作业区域的频率。
  • 项目资料给出的识别精度指标达到 99.9% 级,并强调远距离、大景深、微型二维码与恶劣环境适应能力。
99.9%级识别精度
≤1s单次识别
运动中跟踪识别方式
查看完整案例 →
华峰锦纶铸带头 AI 视觉拥堵检测系统
纺丝 · 异常检测 · 防爆视觉华峰锦纶铸带头 AI 视觉拥堵检测系统

工业视觉

华峰锦纶铸带头 AI 视觉拥堵检测系统

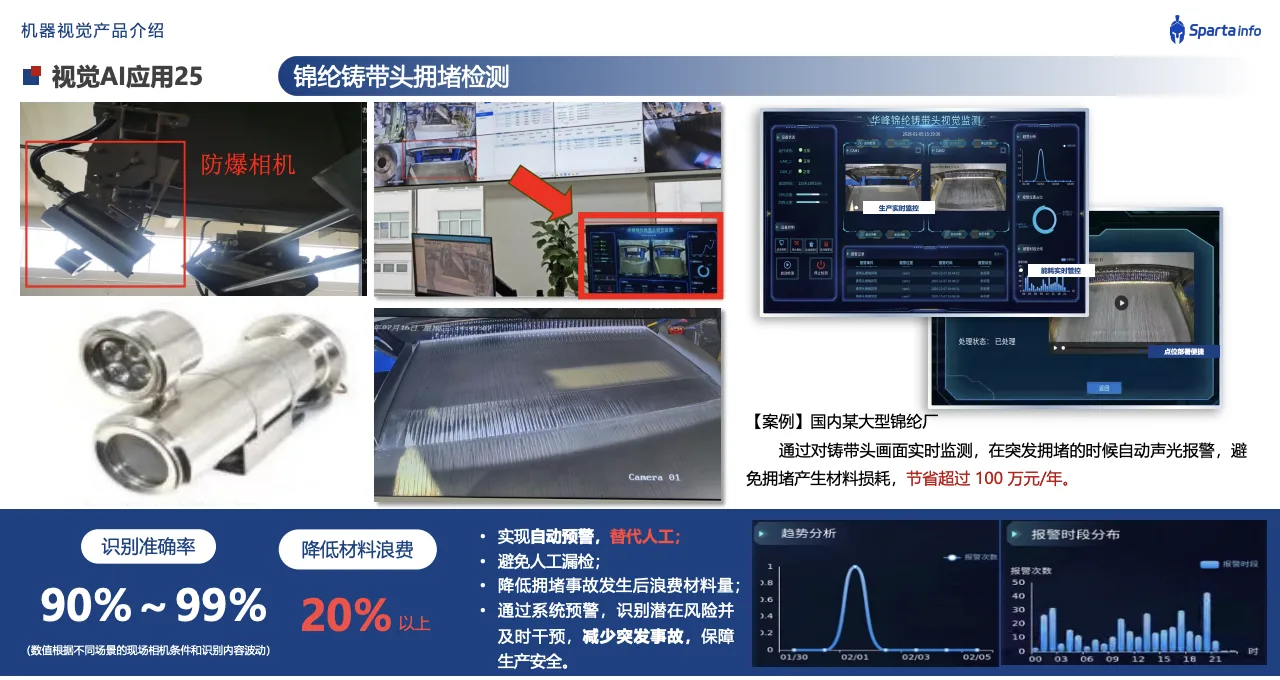
在铸带头发生拥堵的早期阶段自动识别与告警,把材料浪费和人工漏检风险前移

需求背景

  • 铸带头工位出现拥堵后,如果依赖人工巡检,往往等到异常已经扩大才被发现。连续生产过程中,一次漏检可能带来原材料浪费、停机清理甚至后续设备风险。
  • 现场设备区域对相机安装、防爆、耐环境干扰都有要求,正常状态和异常状态又存在工况差异,因此不能把实验室模型简单搬到产线。

解决方案

  • 在关键铸带头区域布置防爆相机,通过稳定视角持续采集;模型识别早期拥堵形态并结合时间窗口过滤瞬时干扰,避免单帧波动造成频繁误报。
  • 边缘端完成实时推理和事件判断,异常达到阈值后触发可视化告警;平台侧保留事件截图、趋势、报警时段与处理记录,为工艺复盘提供证据。

价值效果

  • 项目资料显示识别准确率随不同现场相机条件与工况约为 90%~99%。
  • 目标是减少人工漏检并降低拥堵发生后的材料浪费;项目测算给出材料浪费降低 20% 以上、年度节省超过百万元级的业务价值。
90%~99%识别准确率
20%+浪费降低
百万元级/年价值测算
查看完整案例 →
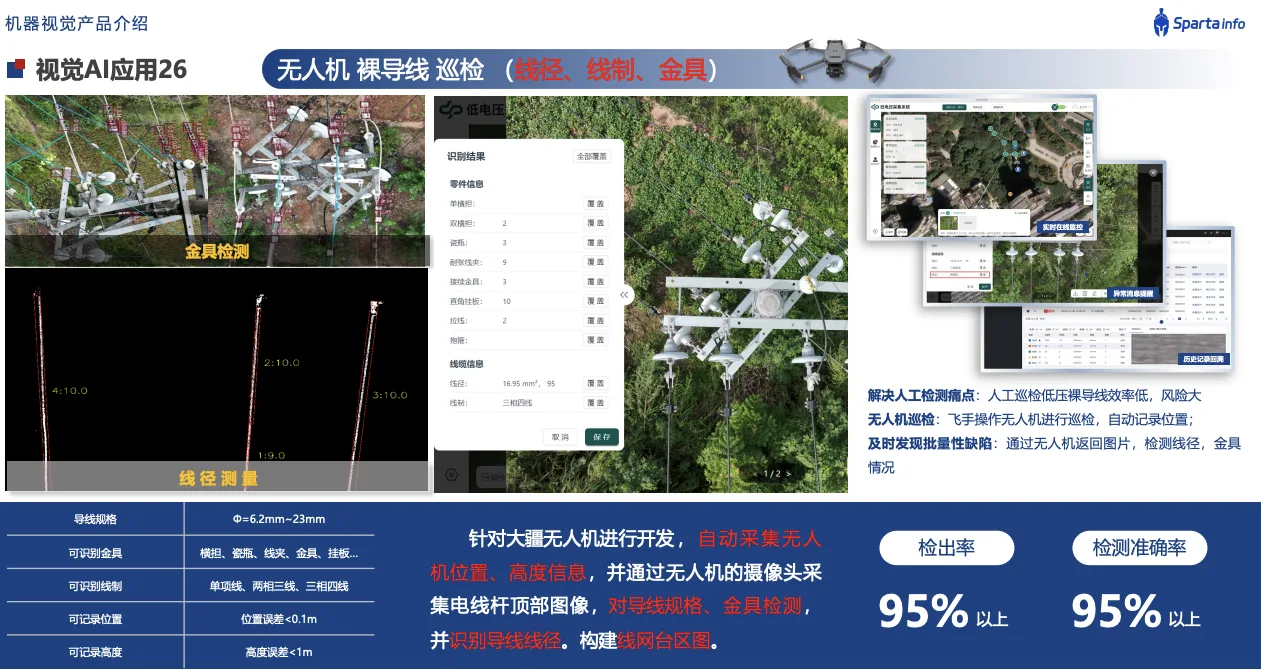
国网低压裸导线无人机自主测径系统
电力巡检 · 无人机 · 测径国网低压裸导线无人机自主测径系统

工业视觉

国网低压裸导线无人机自主测径系统

无人机自主采集线路影像,自动识别线径、线制、金具与杆塔位置,构建线路区图数据

需求背景

  • 低压裸导线巡检依靠人工登杆或近距离观察时效率低、风险高,且大量线路参数分散在纸质记录或历史系统中。
  • 无人机采集能够扩大覆盖,但真正难点不是“拍到照片”,而是把飞行位置、高度、杆塔、金具、线制和线径从影像中可靠提取并形成可用数据。

解决方案

  • 无人机按任务航线自主巡检并记录位置、高度与影像;模型识别杆塔、横担、瓷瓶、金具和导线区域,建立每个杆塔与线路段的结构化对象。
  • 在线径测量阶段,对导线边缘进行精细分割和几何拟合,并结合距离/姿态标定或参考尺度将像素宽度换算为毫米;同时识别单/双/三相四线等线制。

价值效果

  • 项目资料给出的导线规格覆盖约 Φ6.2mm~23mm,支持横担、瓷瓶、线夹、金具、挂板等多类构件识别。
  • 方案目标检出率和检测准确率均达到 95% 以上,并将位置记录误差控制在 0.1m 级、高度误差控制在 1m 级。
≥95%检出率
≥95%准确率
Φ6.2~23mm线径范围
查看完整案例 →
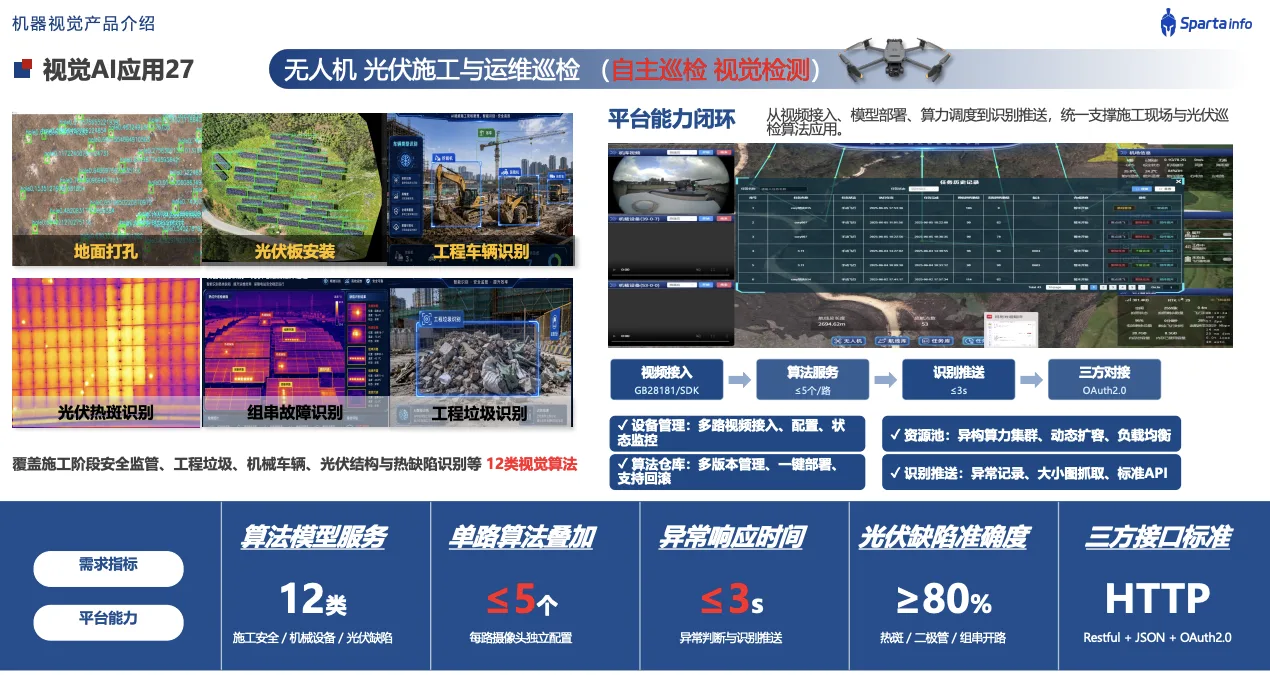
基于视觉的光伏板全生命周期自动巡检系统
光伏 · 多算法 · 巡检平台基于视觉的光伏板全生命周期自动巡检系统

工业视觉

基于视觉的光伏板全生命周期自动巡检系统

从施工安装质量到运营热斑、组件故障与工程现场安全,用同一视觉平台持续巡检

需求背景

  • 光伏项目的视觉需求贯穿建设和运营:施工阶段关心地面打孔、组件安装、车辆与人员作业;运营阶段又要关注组件热斑、破损、遮挡和故障。
  • 如果每个阶段都采购一套独立算法和系统,设备管理、部署、接口和数据归档会迅速碎片化;真正可持续的方案需要统一接入、统一算法调度和统一异常闭环。

解决方案

  • 平台统一管理多路视频与任务设备,按照施工阶段和巡检任务动态挂载算法服务;工程车辆、地面打孔、光伏板安装、组件故障、热斑、工程垃圾等算法通过标准接口接入。
  • 每路视频按场景配置不超过约定数量的算法组合,资源池按任务动态分配算力,异常结果通过标准 API 推送给第三方平台,同时保留截图、坐标、时间和处理状态。

价值效果

  • 项目平台覆盖施工安全、机械设备、光伏故障等 12 类视觉算法,单路算法按资源约束灵活叠加。
  • 异常判断与识别推送目标在秒级完成,项目资料给出的异常响应指标为 ≤3s,第三方接口采用标准 HTTP / JSON。
12类算法服务
≤5个单路叠加
≤3s异常响应
查看完整案例 →
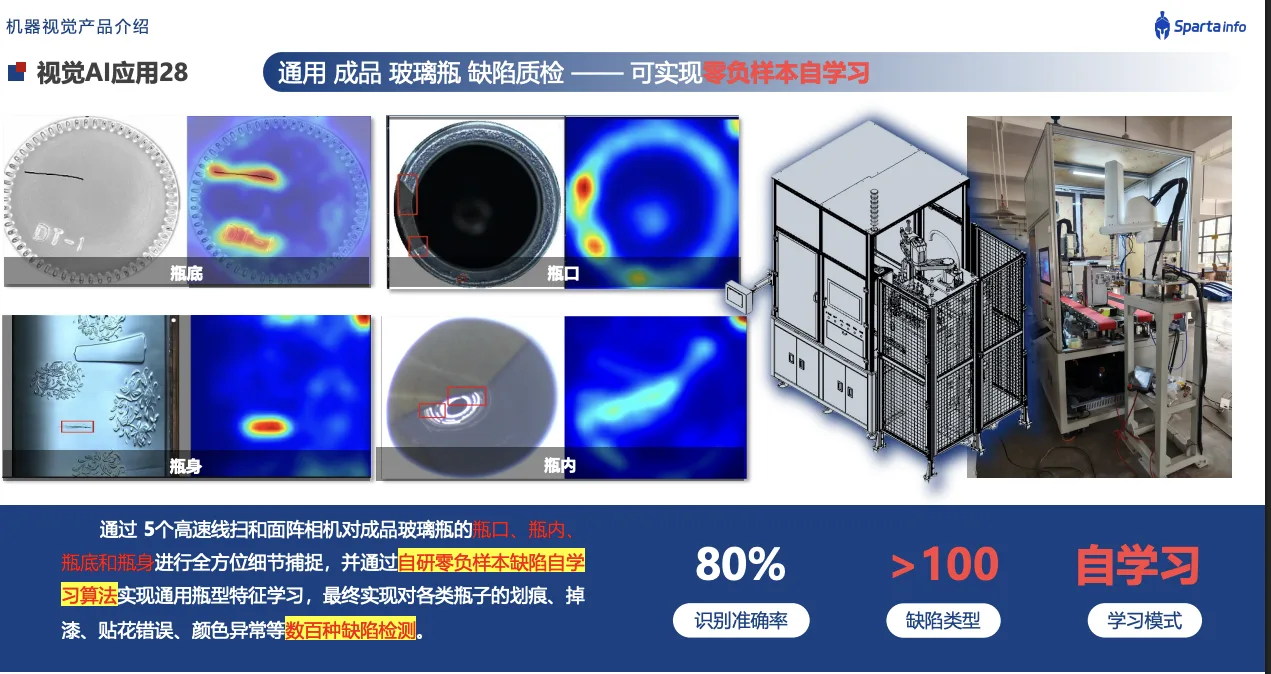
通用成品玻璃瓶自学习缺陷检测系统
玻璃制品 · 零负样本 · 异常检测通用成品玻璃瓶自学习缺陷检测系统

工业视觉

通用成品玻璃瓶自学习缺陷检测系统

用正常样本学习“什么是正常”,在缺陷样本稀缺时覆盖瓶口、瓶内、瓶底、瓶身的未知异常

需求背景

  • 成品玻璃瓶的缺陷类型多且分布不稳定:划痕、掉漆、贴花错误、颜色异常、瓶口与瓶底细微破损等,不可能为每一种异常都长期收集大量负样本。
  • 传统监督分类要求定义缺陷类别并准备样本,遇到从未出现过的新缺陷容易漏检;同时透明/反光材质使打光和多视角成像成为算法之外的关键工程问题。

解决方案

  • 通过 5 个高速线扫/面阵视角覆盖瓶口、瓶内、瓶底和瓶身,针对不同曲面与反光区域设计独立光学结构。
  • 异常检测模型主要使用正常样本训练,学习正常纹理、边缘、颜色与印刷特征;推理时输出异常分数和热力图,再结合阈值、区域规则与瓶型模板判断是否拦截。

价值效果

  • 降低对“提前知道所有缺陷类型”的依赖,更适合多瓶型、小批次和缺陷长尾场景。
  • 项目资料展示了瓶口、瓶内、瓶底、瓶身四类区域的异常热图,并以 >100 种缺陷覆盖作为系统目标。
4大区域检测区域
5路成像单元
>100类缺陷目标
查看完整案例 →
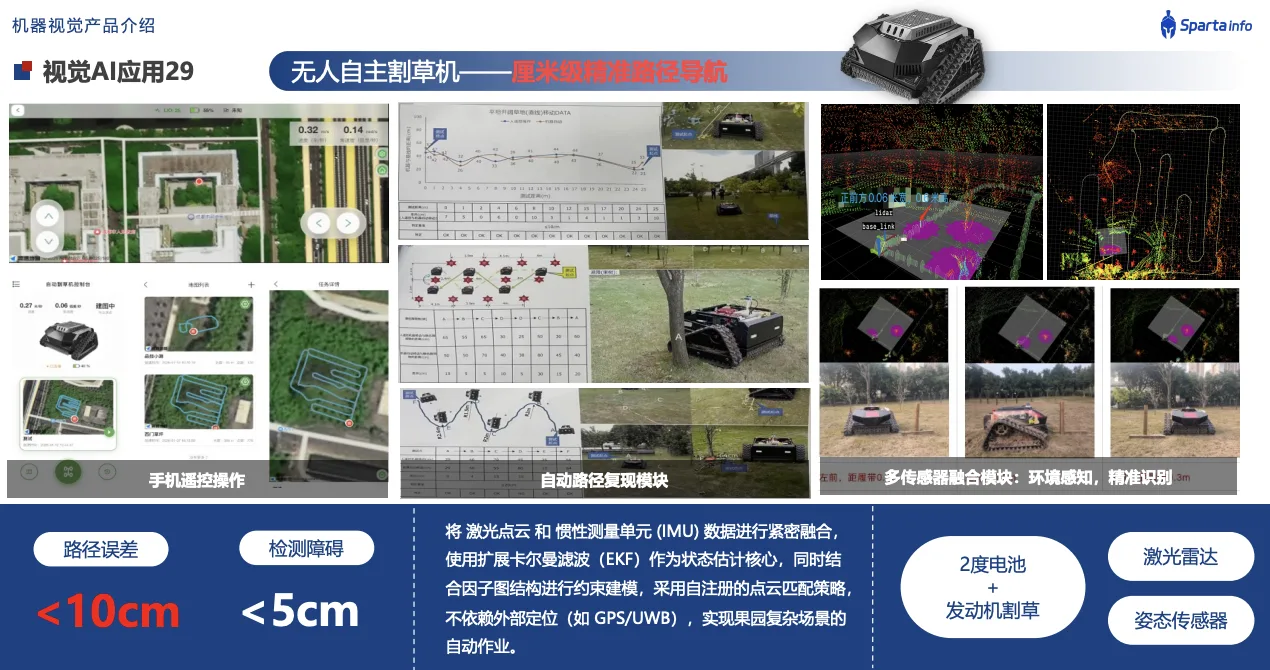
本田动力无人割草机视觉导航及自动驾驶系统
自动驾驶 · SLAM · 机器人本田动力无人割草机视觉导航及自动驾驶系统

工业视觉

本田动力无人割草机视觉导航及自动驾驶系统

激光点云 + IMU 紧密融合,在没有 GPS/UWB 的复杂园区环境中完成厘米级导航与避障作业

需求背景

  • 园区割草存在重复路线、人工成本和高温/噪声环境问题,但无人割草机如果依赖 GPS 或 UWB,在树荫、建筑遮挡、局部复杂地形中可能难以保持稳定定位。
  • 割草作业需要比普通移动机器人更高的路径贴合度,并且要对树木、行人、障碍物和草坪边界进行连续感知。

解决方案

  • 将激光点云与 IMU 做紧密融合,以扩展卡尔曼滤波(EKF)提供高频状态估计,同时结合因子图进行约束建图与累计误差修正。
  • 视觉/点云模块完成环境感知、障碍检测与可行驶区域判断,地图层生成割草覆盖路径并在执行时持续比较目标轨迹与实时位姿。

价值效果

  • 原项目资料给出的路径误差目标小于 10cm,障碍检测距离误差小于 5cm,适合对重复覆盖和边界精度要求较高的割草任务。
  • 不依赖 GPS/UWB 减少现场基站建设和维护,扩大在树木、建筑遮挡和园区复杂场景中的适用范围。
<10cm路径误差
<5cm障碍误差
LiDAR+IMU定位
查看完整案例 →
汽车隔热罩压铸工序 SOP 视觉校验系统
汽车制造 · SOP · 行为识别汽车隔热罩压铸工序 SOP 视觉校验系统

工业视觉

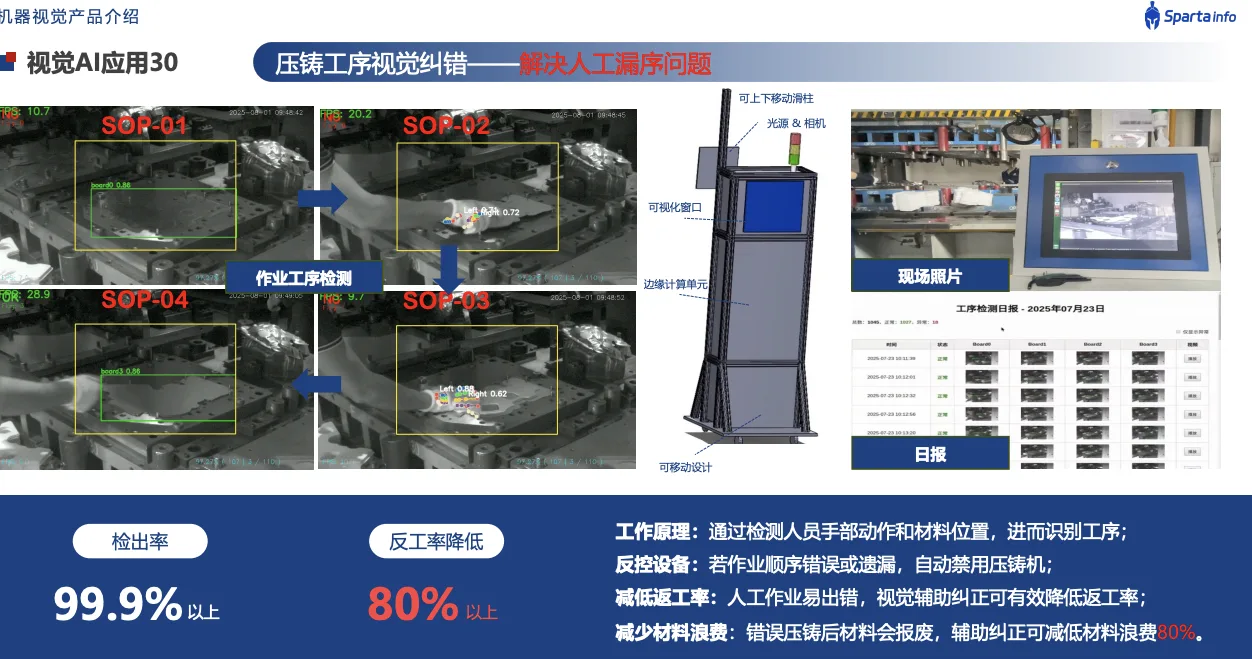
汽车隔热罩压铸工序 SOP 视觉校验系统

用视觉识别人员动作与材料位置,实时判断工序是否按 SOP 完成,并联锁错误操作

需求背景

  • 压铸工序中,材料摆放和作业顺序可能依赖人工记忆。某一步漏做、顺序错误或材料位置不对,往往要到后续质量检查才被发现,返工与报废成本已经发生。
  • 传统防错常靠传感器或固定治具,但当动作本身和多个零件状态共同决定“是否做对”时,单点传感器难以覆盖完整 SOP。

解决方案

  • 固定视觉相机持续识别手部/工具动作与关键材料位置,并把每个工序定义为可判定的视觉状态条件。
  • 状态机按照 SOP-01 → SOP-02 → SOP-03 → SOP-04 依次推进;若发生漏序、倒序或材料条件不满足,系统不进入下一状态,并通过 IO/PLC 与压铸设备联锁。

价值效果

  • 原项目资料给出的视觉检出率指标达到 99.9% 级,目标是将人工容易出现的顺序错误在设备动作前拦截。
  • 错误压铸会造成材料报废,过程防错可以直接减少返工和浪费;项目材料给出返工率降低 80% 以上的目标/效果表述。
99.9%级检出率
↓80%+返工率
过程联锁控制方式
查看完整案例 →
基于纯 CPU 的高速微观 PCB 缺陷检测系统
PCB · 配准差分 · CPU推理基于纯 CPU 的高速微观 PCB 缺陷检测系统

工业视觉

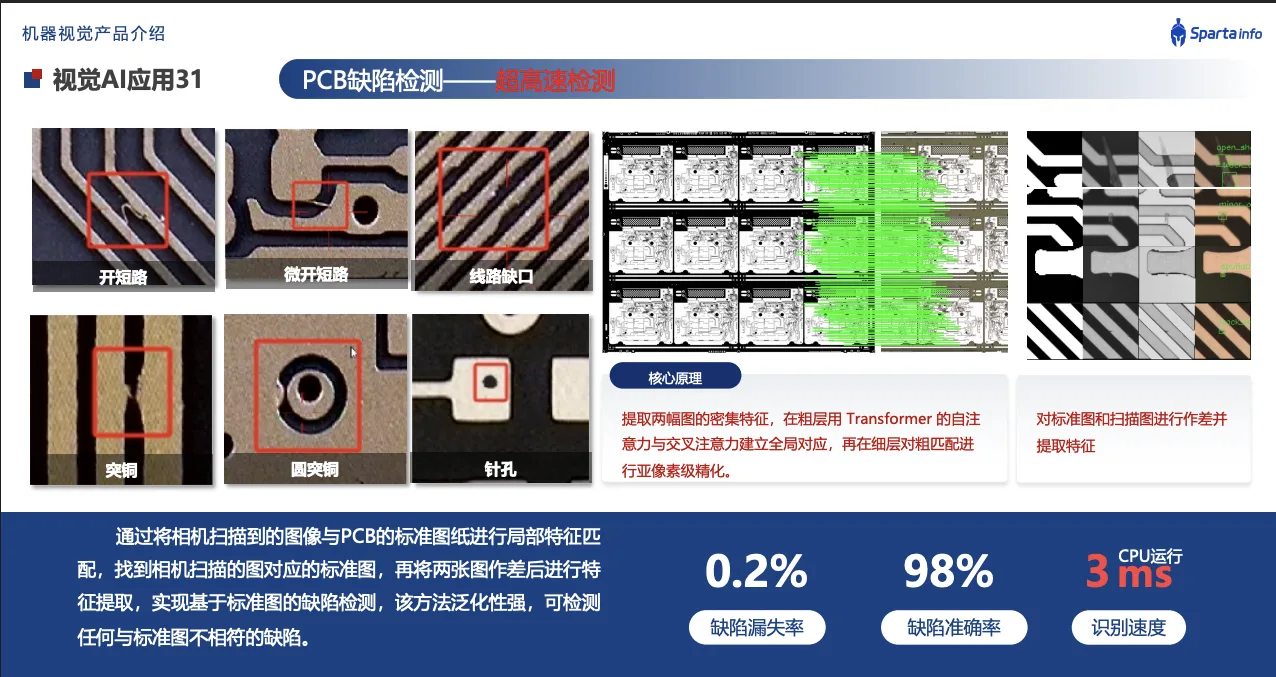
基于纯 CPU 的高速微观 PCB 缺陷检测系统

标准图配准 + 局部特征差分,在 CPU 上实现毫秒级开短路、缺口、突铜等微观缺陷检测

需求背景

  • PCB 微观线路缺陷尺度小、形态多,但每个型号通常都有高质量标准图。与训练一个“认识所有缺陷”的分类模型相比,如何稳定对齐扫描图和标准图往往更关键。
  • 产线希望在普通 CPU 工控机上运行,避免每个检测工位都配置 GPU,同时要求检测延迟极低。

解决方案

  • 先从两幅图提取局部密集特征,在粗匹配后建立扫描图到标准图的全局对应关系;再对局部区域做精细配准,消除位置和尺度误差。
  • 特征层采用注意力/Transformer 风格的上下文建模增强线条结构表达,对配准后的局部特征做差异检测,而不是直接比较原始灰度像素。

价值效果

  • 项目资料给出的缺陷漏失率约 0.2%、检测准确率约 98%,用于表达该方法在标准图对比场景中的检测能力。
  • 纯 CPU 运行的识别速度约 3ms 级,使算法更容易集成到已有工控机,不额外增加 GPU 硬件复杂度。
0.2%漏失率
98%准确率
≈3ms识别速度
查看完整案例 →
高危三光气结晶体自动破碎机器人
高危作业 · 机器人 · 远程控制高危三光气结晶体自动破碎机器人

工业视觉

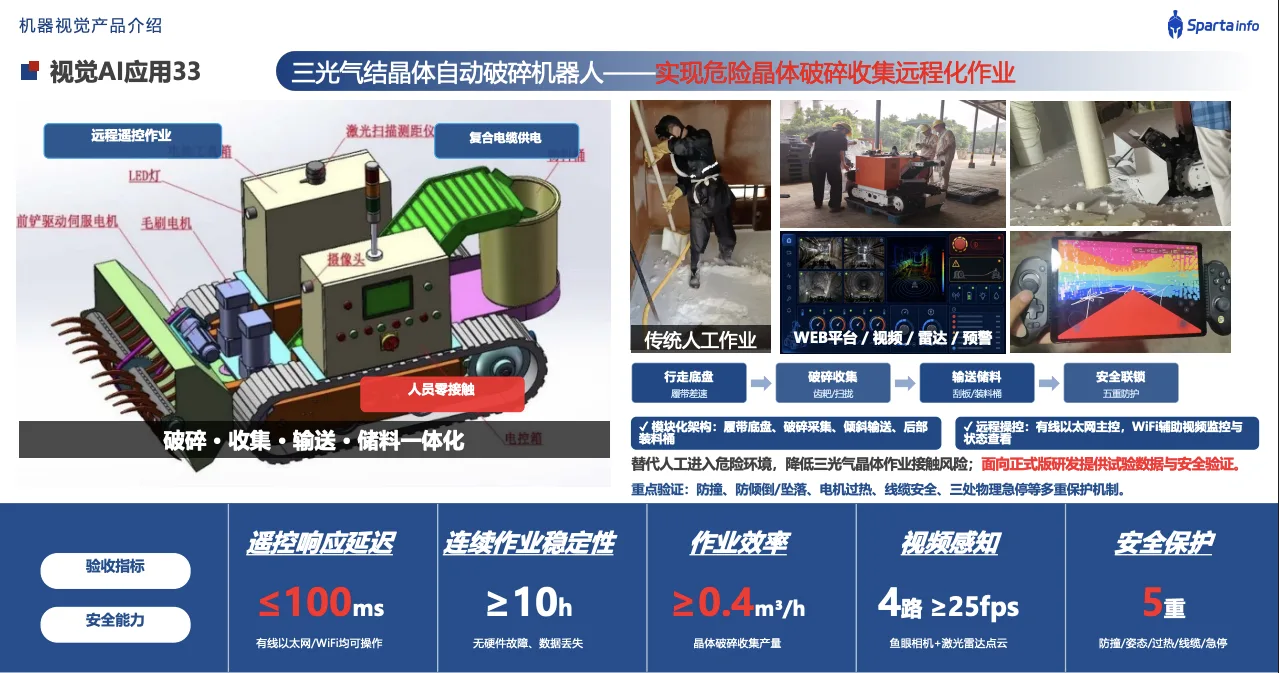
高危三光气结晶体自动破碎机器人

让人员退出高风险结晶体处理区域,用远程感知、破碎、收集、输送和安全联锁完成一体化作业

需求背景

  • 结晶体人工破碎作业需要人员进入高风险区域,接触风险、粉尘/飞溅、设备运动和环境不确定性同时存在,单纯增加 PPE 并不能消除暴露。
  • 设备要完成行走、接近、破碎、收集、输送等多个机械动作,同时操作员必须能够远程看清现场并在异常时快速停机。

解决方案

  • 履带底盘负责狭窄/复杂地面移动,前端破碎机构完成刮铲/扫收,中部输送结构将结晶体送入储料区域,形成破碎—收集—输送—储料一体化。
  • 鱼眼相机、激光雷达和多路视频回传构成远程感知,WEB 平台提供低延迟视频、设备状态和控制入口;有线以太网为主控链路,Wi‑Fi 用于辅助观察与维护。

价值效果

  • 把人员从危险环境中移出,核心价值首先是降低直接暴露和接触风险。
  • 原试验指标包括远控响应 ≤100ms、连续稳定作业 ≥10h、破碎收集效率 ≥0.4m³/h、多路视频 ≥25fps。
≤100ms遥控延迟
≥10h连续作业
≥0.4m³/h作业效率
查看完整案例 →
基于驾驶员行为和周边安全的叉车辅助安全预警系统
叉车 · DMS · BSD安全基于驾驶员行为和周边安全的叉车辅助安全预警系统

工业视觉

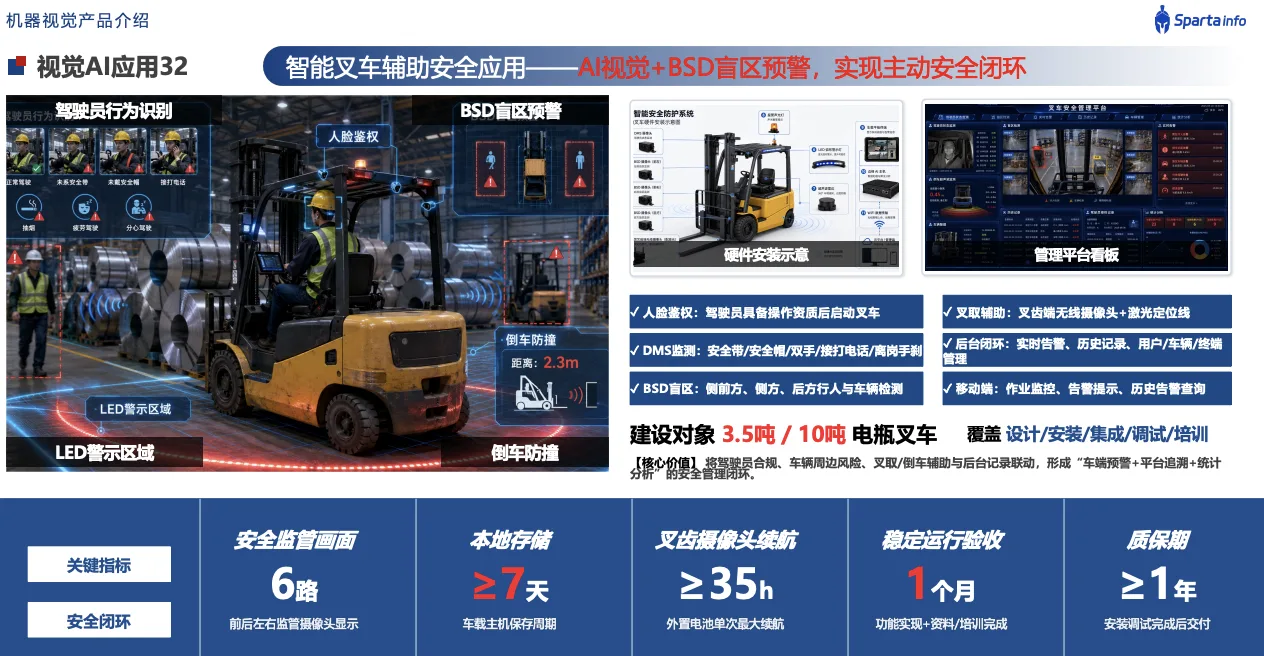
基于驾驶员行为和周边安全的叉车辅助安全预警系统

把 DMS、BSD、倒车防撞、车辆信号、声光预警和录像证据整合为一套边缘安全闭环

需求背景

  • 叉车事故风险同时来自驾驶员状态和车辆周边环境:未系安全带、未戴安全帽、接打电话、吸烟、双手脱离,以及侧前/侧后盲区的人员和车辆都可能成为触发因素。
  • 如果每类风险独立告警,驾驶员会遭遇重复提示、误报和延迟;而网络不稳定时,依赖云端判断又会影响关键安全功能。

解决方案

  • 驾驶室内 DMS 识别人脸/驾驶员身份、安全帽、安全带、吸烟、电话和双手状态;车外多路摄像头识别行人/车辆并划分 BSD 盲区风险等级。
  • 倒车信号、座椅、安全带、手刹、车速、超声波等传感器通过本地 IO/Modbus 接入,边缘盒子融合视觉结果和车身状态,按照规则触发声光报警、画面放大或联锁提示。

价值效果

  • 把“单点识别”升级为驾驶员、车辆和周边环境的联合判断,避免仅靠一个摄像头做安全管理。
  • 车端优先、本地闭环降低网络依赖,关键预警不因为 4G/后台连接异常而失效;管理端保留历史告警、视频和车辆信息。
多路安全画面监控能力
≥7天目标本地存储
稳定运行验证现场验收
查看完整案例 →
RESEARCH & PRACTICE · 行业洞察

把外部前沿,转化成企业真正能用的方法

01
Agent治理

企业可控 Agent:先把“能做什么”和“不能做什么”设计清楚

企业 Agent 真正进入生产之后,重点不再只是模型能力,而是权限边界、工具调用、人工确认、审计追踪和失败回退。我们把这些问题拆成可执行的工程约束,而不是停留在“安全原则”层面。

Guardrails · Human-in-the-loop · Audit阅读全文 →

AI 落地的终点,不是一个模型。
而是让企业形成一套持续创造价值的工作方式。