这个项目真正要解决什么?
园区割草存在重复路线、人工成本和高温/噪声环境问题,但无人割草机如果依赖 GPS 或 UWB,在树荫、建筑遮挡、局部复杂地形中可能难以保持稳定定位。
割草作业需要比普通移动机器人更高的路径贴合度,并且要对树木、行人、障碍物和草坪边界进行连续感知。
系统还要处理振动、地面颠簸与传感器噪声,单一视觉或单一惯导都难以长期稳定。
需求背景 / 解决方案 / 价值效果
需求背景
- 园区割草存在重复路线、人工成本和高温/噪声环境问题,但无人割草机如果依赖 GPS 或 UWB,在树荫、建筑遮挡、局部复杂地形中可能难以保持稳定定位。
- 割草作业需要比普通移动机器人更高的路径贴合度,并且要对树木、行人、障碍物和草坪边界进行连续感知。
- 系统还要处理振动、地面颠簸与传感器噪声,单一视觉或单一惯导都难以长期稳定。
解决方案
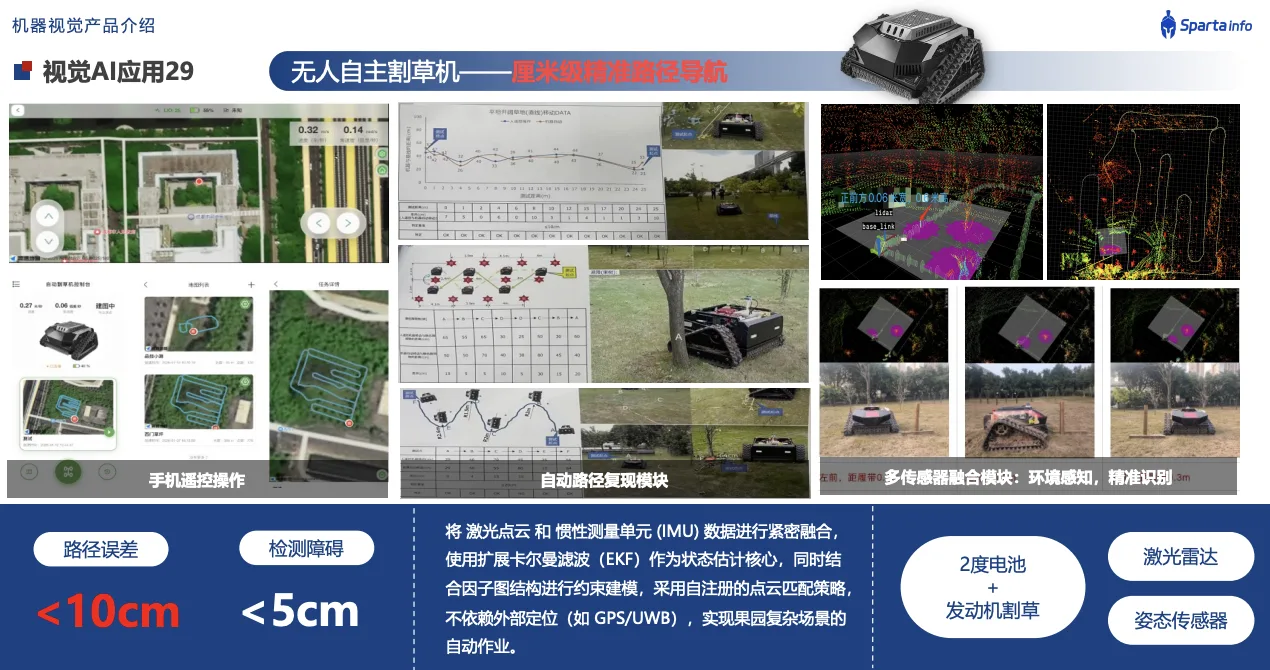
- 将激光点云与 IMU 做紧密融合,以扩展卡尔曼滤波(EKF)提供高频状态估计,同时结合因子图进行约束建图与累计误差修正。
- 视觉/点云模块完成环境感知、障碍检测与可行驶区域判断,地图层生成割草覆盖路径并在执行时持续比较目标轨迹与实时位姿。
- 整套导航不依赖外部定位基站,可通过手机端设置任务与查看状态;边缘控制器根据环境变化动态减速、绕障或重新规划。
价值效果
- 原项目资料给出的路径误差目标小于 10cm,障碍检测距离误差小于 5cm,适合对重复覆盖和边界精度要求较高的割草任务。
- 不依赖 GPS/UWB 减少现场基站建设和维护,扩大在树木、建筑遮挡和园区复杂场景中的适用范围。
- 地图、路径、障碍和任务记录可沉淀,为后续从“割草机器人”扩展到园区巡检、运输等移动机器人能力提供基础。
从业务问题到可执行系统
01激光点云
02IMU
03EKF状态估计
04因子图建图
05障碍感知
06覆盖规划
07轨迹控制
08任务记录
<10cm路径误差
<5cm障碍误差
LiDAR+IMU定位
无需外部基站
为什么这样设计
白泽的项目方法不是先决定“用哪一个模型”,而是先把现场对象、输入数据、关键决策、风险边界和最终动作画清楚,再决定哪些环节使用确定性程序、哪些环节使用视觉算法、哪些环节由大模型或 Agent 负责。这样做的目的,是让系统能够验收、追溯、维护,并能在真实业务变化时继续迭代。
项目重点是自主定位与路径复现能力,视觉/点云感知、规划与控制需要作为一个整体联调,而不是孤立算法。
AI 落地不止是算法
在白泽的交付中,算法只是其中一层。我们同时关注数据接入、现场网络、边缘计算、权限、安全、第三方系统接口、用户操作习惯、日志与审计、设备稳定性以及后续运维。对企业来说,真正有价值的不是一次模型演示,而是一套能够长期运行并持续创造结果的系统。