PAIN POINTS
现场真正的难点
多传感器融合导航、视觉引导机械臂、四足与无人机自主作业,带安全边界的受控执行。
- 01环境不规则
园区、山地、车间布局复杂,单一传感器容易失效。
- 02作业危险或重复
高危、重复、体力型作业招人难、风险高。
- 03感知到动作断档
识别做得到,但抓取、避障和控制闭环做不稳。
- 04缺少安全边界
现场需要急停、联锁和远程接管,而不只是自动化。
ARCHITECTURE
感知 · 理解 · 决策 · 执行
白泽用同一条四段式闭环交付每个方案:先把现场看全,再理解它、做出判断,最后在安全边界内执行。
- 01全域感知
- 激光雷达 · IMU · 双目视觉
- RTK / SLAM 融合定位
- 无人机影像采集
- 02认知理解
- 融合建图与场景理解
- 目标识别与深度定位
- 采摘点 / 抓取点估计
- 03智能决策
- 路径规划与动态避障
- 强化学习步态控制
- 多机任务调度
- 04受控执行
- 机械臂视觉引导
- 急停 · 联锁 · 远程接管
- ROS 2 与远程运维
厘米级园区复杂环境自主导航
4类作业载体:轮式 · 四足 · 机械臂 · 无人机
4家机器人与无人机交付客户
ROS 2统一机器人软件架构
TRACK RECORD
交付记录
左侧是已经交付的客户,右侧是近年的项目实践。
A已交付客户4 家
- 本田动力(中国)有限公司半自动割草机视觉导航系统
- 重庆天原化工有限公司固体光气智能包装机器人
- 重庆德普电气有限公司无人机电力线路 AI 识别与边缘采集
- 重庆裴秀科技有限公司行业无人机设备
B项目实践4 项
- 山地茶园
四足采摘机器人:融合建图定位与单垄导航,四足步态强化学习控制,采摘点识别与深度定位引导机械臂,ROS 2 架构。
- 两轮电动车整车厂
总装线车架自动取件、钢印与上件:机器人 + AGV 协同,视觉检测与数据存档。
- 农贸市场与城市管理
机器狗 + 无人机巡检:占道经营、违规停车自动识别,事件分级告警与指挥中心联动。
- 火工药剂生产
视觉引导机械臂清理药剂残留,与 PLC 通信交互并验证清理效果。
已交付客户来自内部业绩台账;项目实践来自方案与实施文档,客户名称已匿名处理,部分项目处于方案或实施阶段;标注“联合交付”的项目与中冶赛迪信息技术(重庆)有限公司共同完成。
RELATED CASES
相关成功案例
业务背景、系统方案与价值效果的完整记录。
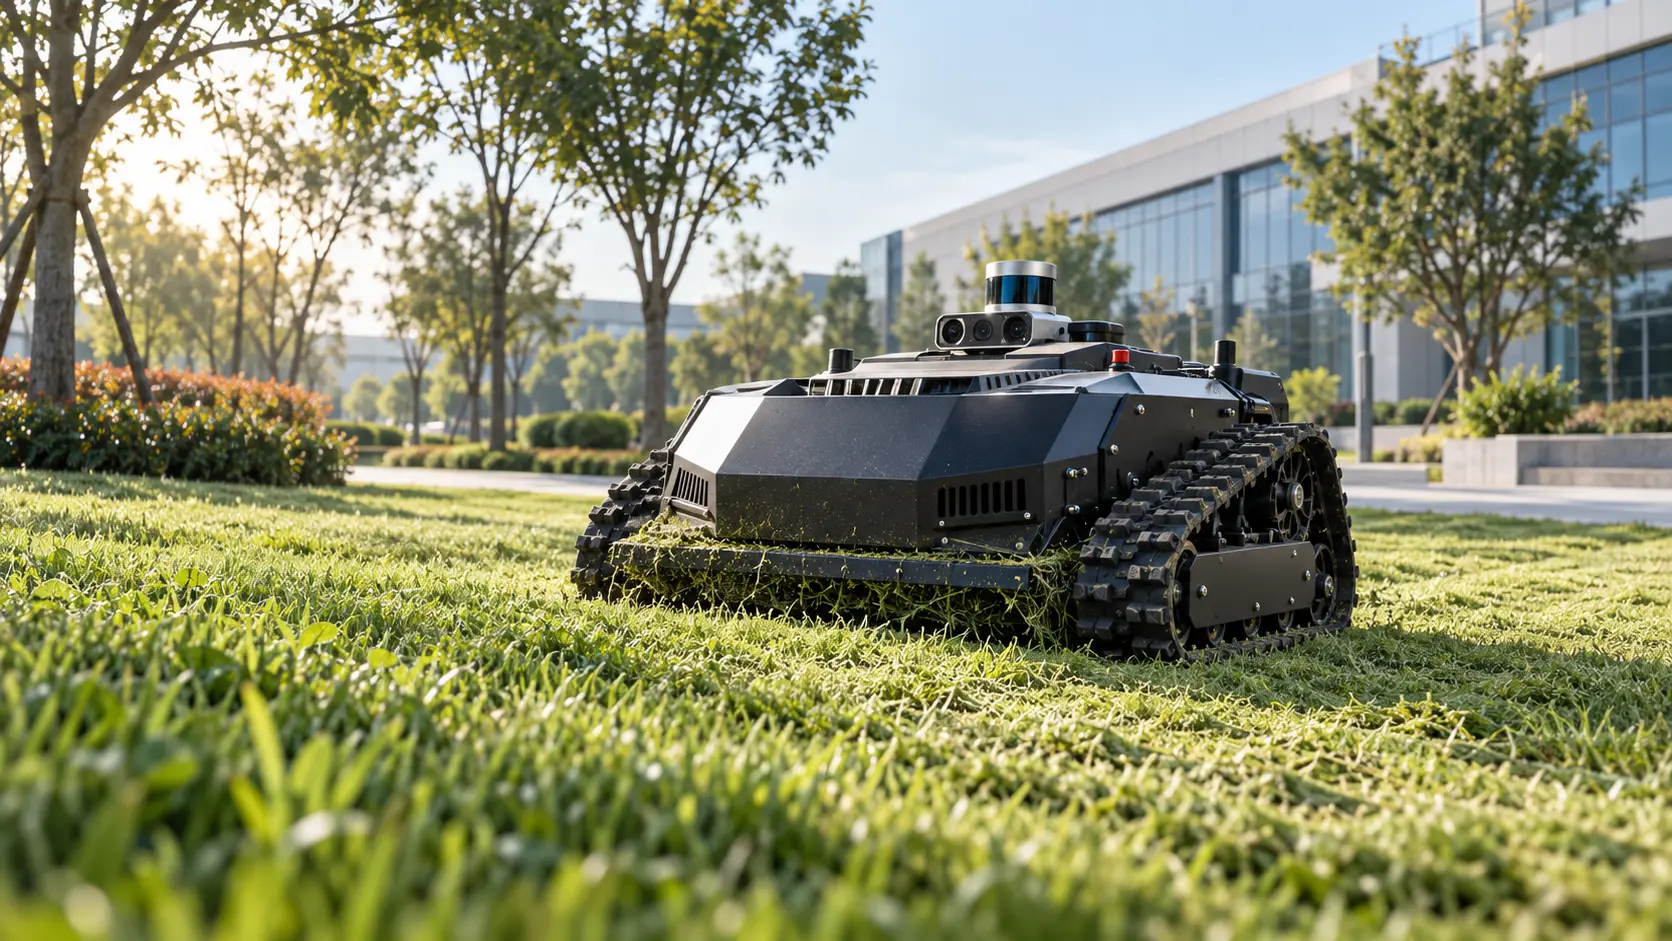
工业视觉 · 自动驾驶 · SLAM · 机器人
本田动力无人割草机视觉导航及自动驾驶系统
激光点云 + IMU 紧密融合,在没有 GPS/UWB 的复杂园区环境中完成厘米级导航与避障作业
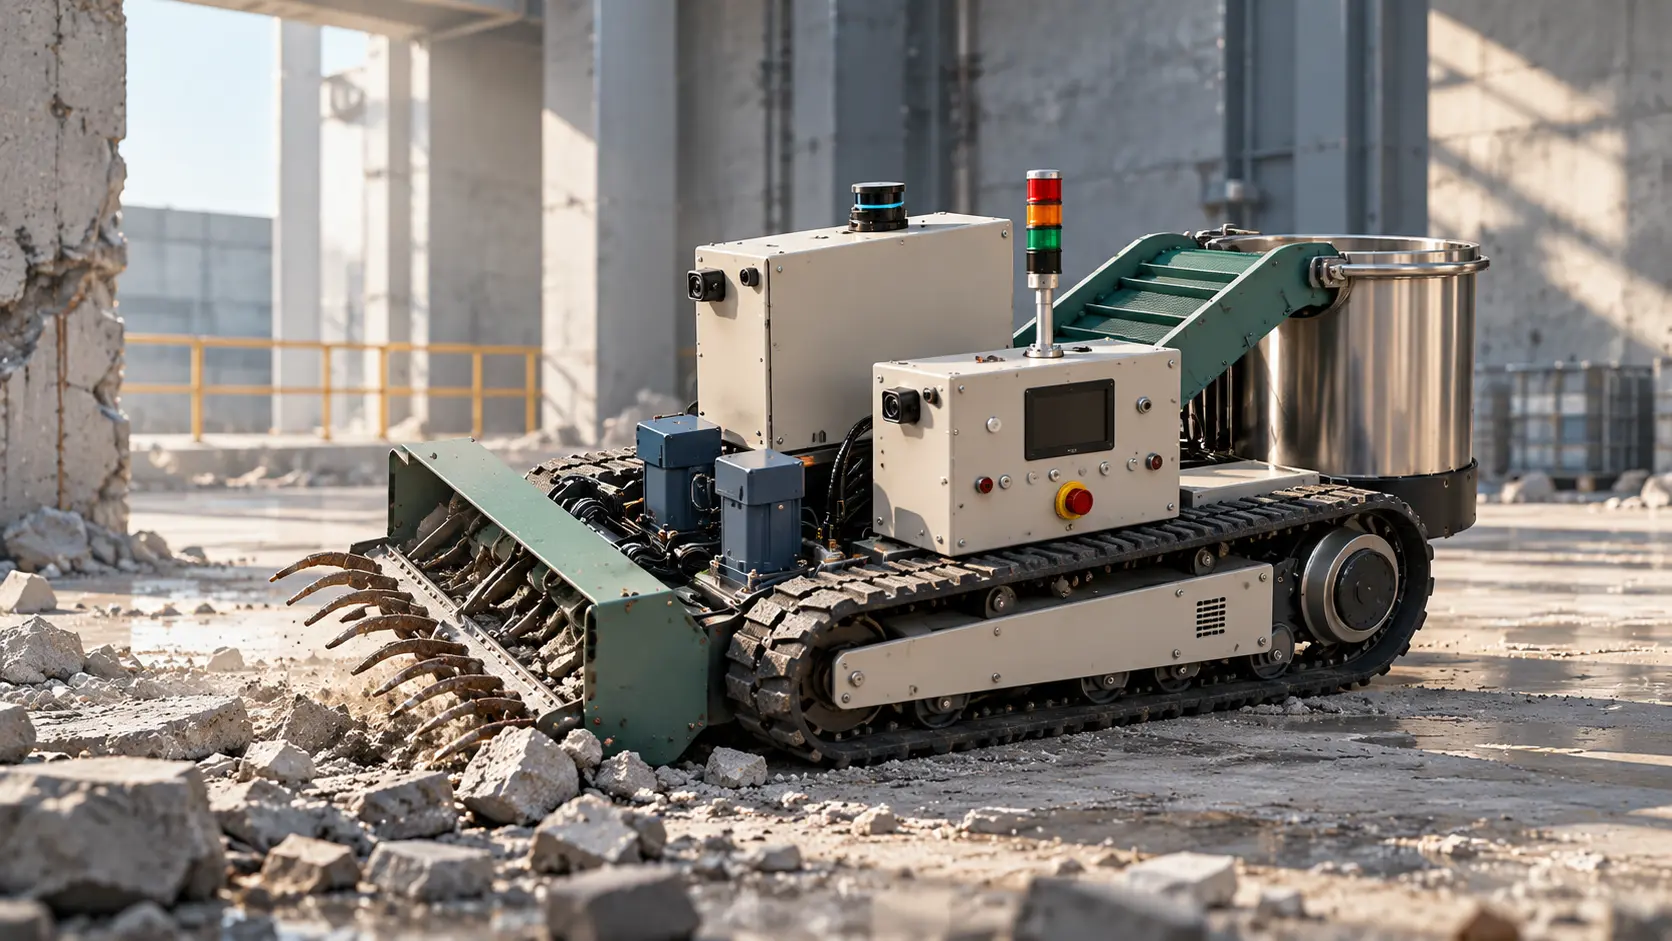
工业视觉 · 高危作业 · 机器人 · 远程控制
高危三光气结晶体自动破碎机器人
让人员退出高风险结晶体处理区域,用远程感知、破碎、收集、输送和安全联锁完成一体化作业
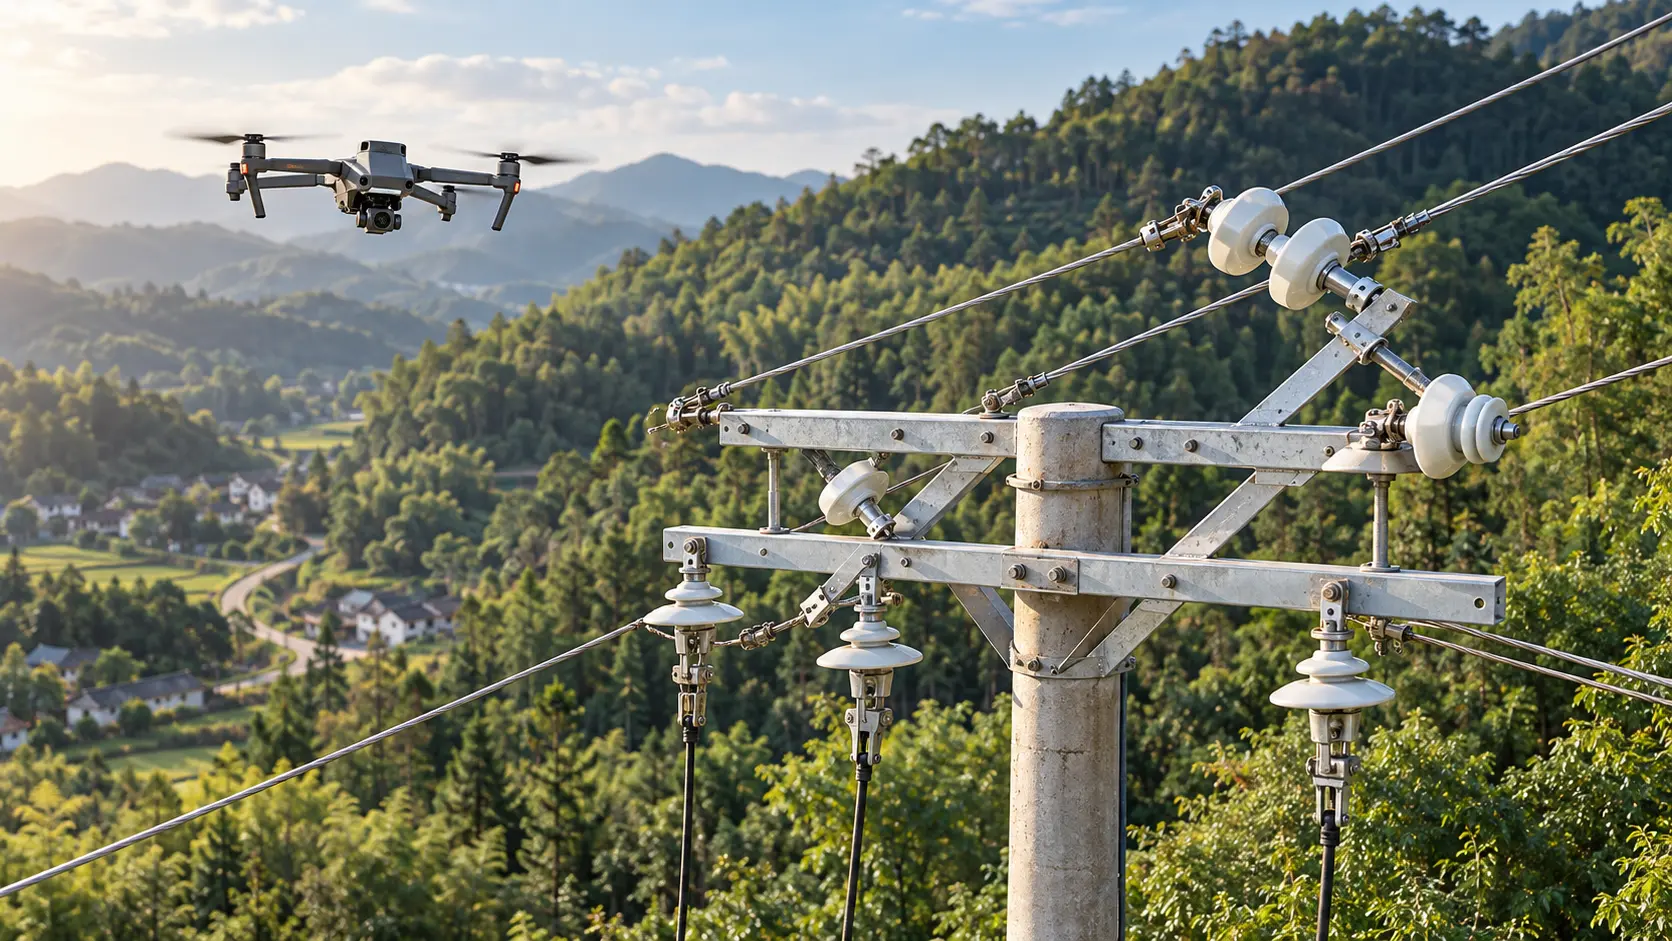
工业视觉 · 电力巡检 · 无人机 · 测径
国网低压裸导线无人机自主测径系统
无人机自主采集线路影像,自动识别线径、线制、金具与杆塔位置,构建线路区图数据
工业视觉 · 光伏 · 多算法 · 巡检平台
基于视觉的光伏板全生命周期自动巡检系统
从施工安装质量到运营热斑、组件故障与工程现场安全,用同一视觉平台持续巡检